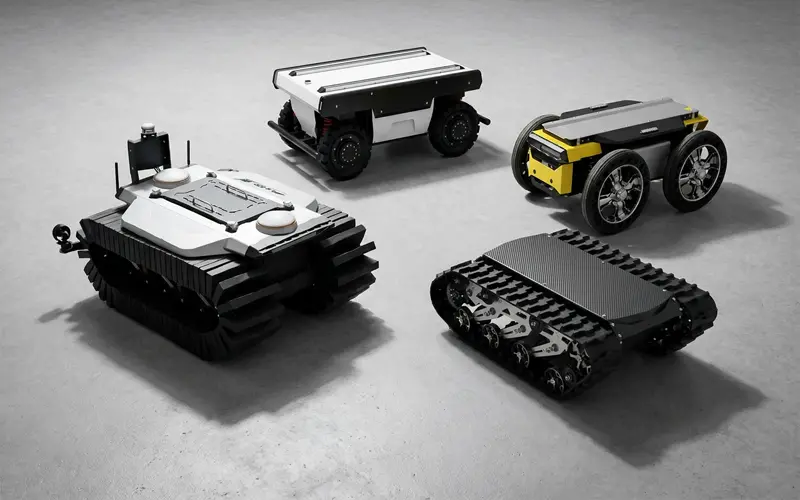
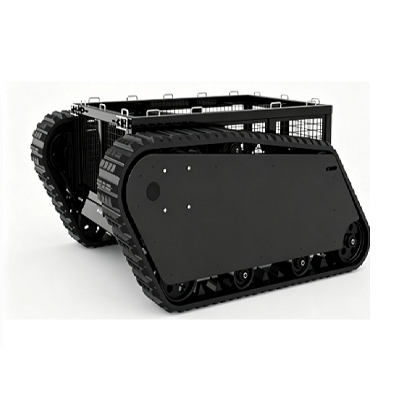
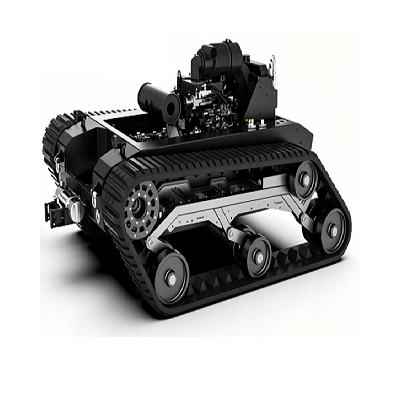
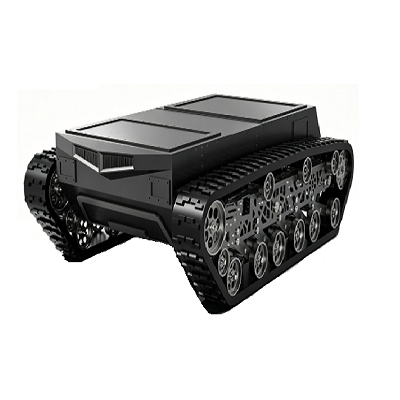
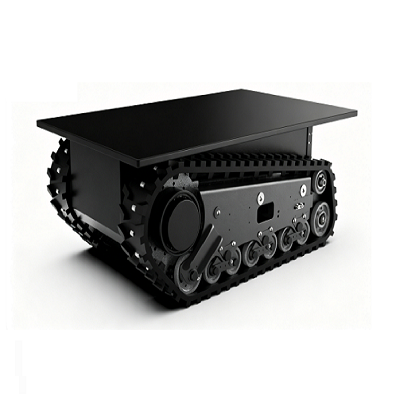
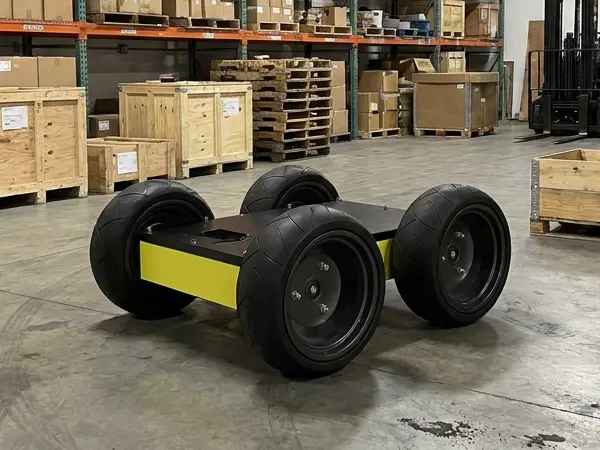
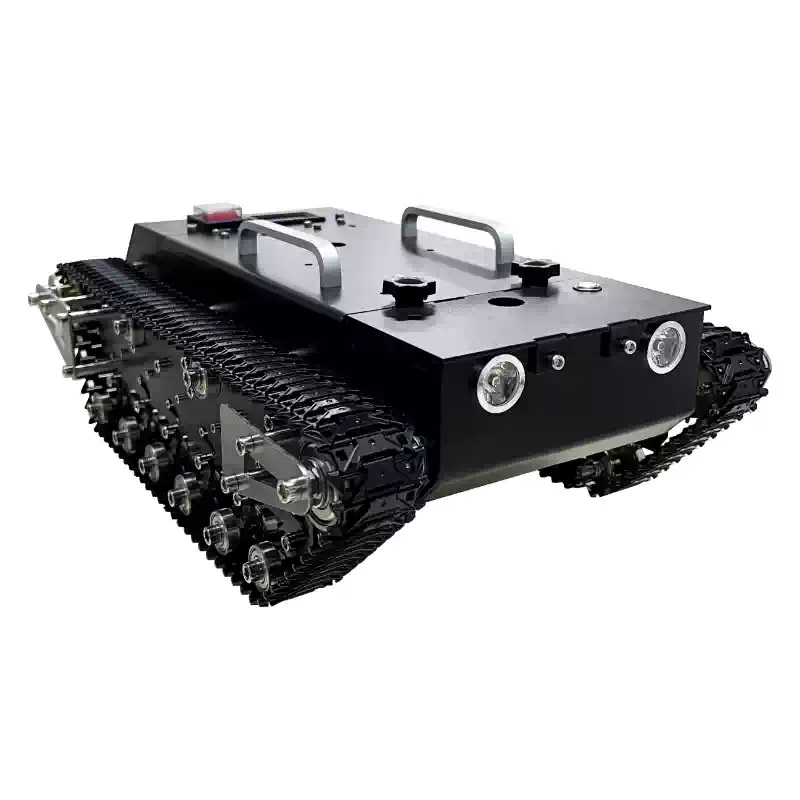
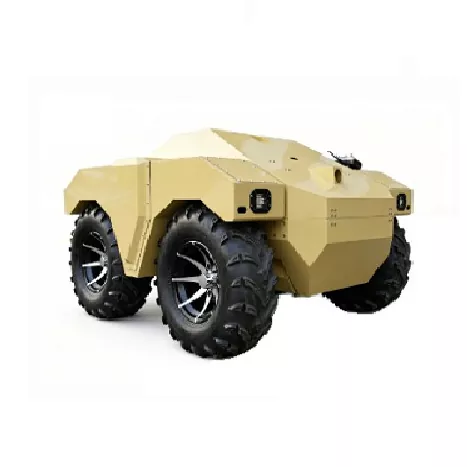
chasi ya roboti ya kutambaa maalum ya kupakia mizigo ya WD-K11 ni jukwaa la simu linalofuatiliwa kote linalotumia mpangilio wa nguvu wa wimbo unaotegemea upande mmoja. Kila mfumo wa kutembea wa wimbo umewekwa na usambazaji wa nishati tofauti na gari la brashi la torque ya juu ili kutambua utumiaji wa nafasi ya juu. Ulinganishaji ulioboreshwa wa urefu wa chasi na nguvu hutoa upitishaji bora, kituo cha chini cha mvuto, operesheni thabiti na ufanisi wa juu wa upitishaji, kutoa suluhisho za kutegemewa za rununu kwa tasnia zote. Inasaidia utenganishaji wa haraka na uingizwaji wa moduli mbalimbali za kazi, ikiwa ni pamoja na kituo cha relay habari, jukwaa la utafutaji wa upelelezi, jukwaa la usafiri wa uokoaji, jukwaa la kibali la mgodi la EOD, jukwaa la kubeba UAV na jukwaa la kuinua.
WD-K10 hydraulic tracked undercarriage ni dizeli-powered hydraulic robot jukwaa linajumuisha mwili kuu, injini ya dizeli na kusafiri hydraulic motors.Fremu nyepesi iliyounganishwa sana inaunganisha tank ya mafuta, tank ya hydraulic na injini, kusaidia kupanda kwa mtozaji wa maji, kanuni ya maji ya moto na modules nyingine. Ikilinganishwa na chassis ya umeme, gari la chini la maji linalofuatiliwa lina mvuto mkali, upelekaji wa haraka na gharama ya chini ya matengenezo ya vifaa vya muda mrefu, na kuifanya kuwa chaguo bora kwa uvumilivu wa muda mrefu, uhamaji wa kasi na hali ngumu za kufanya kazi.
WD-K9 chasisi ya kutambaa kwa wote kwa mashine ya kilimo ni jukwaa la simu linalofuatiliwa kwa njia ya umeme lililoundwa mahususi kwa ajili ya matukio ya kilimo. Inachukua kiendeshi cha kutofautisha-mota mbili kilicho na mfumo wa kiendeshi cha kiendeshi cha umeme chenye uwezo wa mawasiliano kamili. Usimamishaji wa mkono wa kubembea uliojiendeleza unatoa ukinzani bora wa msokoto na uthabiti wa upande, ulioboreshwa kwa ardhi ya matope.
Mfumo wa upakiaji wa mizigo ya WD-K8 uliokamilika unaofuatiliwa ni jukwaa letu la kutambaa mizigo mizito iliyo na nyimbo zinazostahimili uvaaji wa mizigo kwa ajili ya uwezo wa kubeba mizigo iliyoboreshwa sana. Kupitisha usimamishwaji huru wa Christie na uwiano ulioboreshwa wa 72% wa mawasiliano ya ardhini, hutoa utendaji thabiti wa kuendesha gari kwa faraja bora kupitia vimiminiko vya majimaji. Wigo nene unaonyumbulika huepuka mtetemo wa masafa ya juu unaozalishwa na nyimbo za kawaida za uhandisi kwa kasi ya juu, na hivyo kulinda kwa ufanisi kila aina ya vifaa vya ubaoni. Inaungwa mkono na vifyonzaji 12 vya Christie, torque mbili iliyokadiriwa 285N·M, mzigo wa juu wa 500kg, uwiano wa kupunguza 30, kupanda ngazi 30° na daraja la ulinzi la IP54, hutumika kama msingi wa kutegemewa mzito wa simu kwa roboti mbalimbali maalum za viwandani.
Sehemu ya chini ya gari inayofuatiliwa maalum ya WD-K7 kwa ajili ya mashine za ujenzi ni jukwaa la roboti linalotambaa ulimwenguni kote na mfumo wa uendeshaji tofauti wa motor-mbili, ulio na injini za DC zilizo na encoder na viendeshi vya mawasiliano kamili. Imeunganishwa sana na usanidi mwingi unaoweza kubinafsishwa ili kuendana na hali tofauti za kufanya kazi. Kusimamishwa kwake kwa kujitegemea kuna sifa ya upinzani bora wa torsion na ugumu wa nyuma, kutoa utulivu bora wa gari, uhamaji na uwezo wa nje ya barabara. Inalingana na betri ya lithiamu inayolindwa na BMS iliyogeuzwa kukufaa na nyimbo za uhandisi zisizo na matengenezo na uwezo wa kubadilika wa mandhari, inasaidia muundo wa mwonekano wa viwanda uliobinafsishwa. Inafaa kwa hali zote za roboti zinazofuatiliwa kwa mzigo mzito, zinazotumika sana katika upelelezi, ukaguzi, uchunguzi, utafiti wa kisayansi na tasnia ya ufundishaji.
Chasi ya kufuatilia wajibu mzito ya WD-K6G ni jukwaa la roboti linalofuatiliwa lenye utendakazi wa hali ya juu ambalo lina vifaa vya kusimamishwa kamili vya Christie na motor isiyo na brashi ya torque ya juu. Urefu wa chasi unaolingana na usanidi wa nguvu huiwezesha kupitika kwa njia bora zaidi, uzito wa chini, utendakazi laini na ufanisi wa hali ya juu wa upitishaji, kuwezesha kuendesha kwa urahisi kwenye maeneo mbalimbali changamano. Kwa utendakazi wa hali ya juu na uthabiti, hutoa suluhisho za kuaminika za rununu kwa roboti zinazofanya kazi katika kila aina ya mazingira maalum.
Chumba 3025, Jengo la 1, Zone F, Barabara ya Guangxuan, Msingi wa Makao Makuu ya Kimataifa ya Uwanja wa Ndege, Wilaya ya Dongli, Jiji la Tianjin, Uchina
Tunatumia vidakuzi kukupa matumizi bora ya kuvinjari, kuchanganua trafiki ya tovuti na kubinafsisha maudhui. Kwa kutumia tovuti hii, unakubali matumizi yetu ya vidakuzi. Sera ya Faragha